可信导航与智能控制
团队定位,建设目标:
针对陆-海-空-天复杂动态环境下多域(含跨域)运载体在精确导航定位、精准制导与智能控制、人工智能应用等方面的需求,开展智能认知、多源信息融合、导航与控制、具身智能等方向研究,突破陆海空天复杂动态环境下多域运载体精确导航定位、精准制导与控制、新型核心敏感器件等核心技术,开展从应用基础研究到关键技术突破再到系统集成验证的研究,应用于民生安全、重要装备、航空/航天/航海、智能无人系统及军民融合导航定位需求等领域。
团队研究方向:
可信导航与智能控制团队面向复杂动态环境下无人系统自主导航与控制的需求,以“具身感知—跨域认知—可信导航—智能控制”为主线,深度融合人工智能、具身智能、多源信息与航空航天及海洋工程技术,攻克复杂环境下连续可信定位与动态不确定环境下自主智能导航、控制难题。
在具身感知层面,研究智能无人系统对复杂环境的多模态主动感知与场景语义理解,融合视觉、激光雷达、惯性、地磁与水声等异构传感器,构建动态环境表征模型,提升遮挡、干扰与退化场景下的鲁棒感知能力;在跨域认知层面,针对空、天、地、海跨域无人集群系统,发展协同认知与相对定位技术,突破跨模态信息关联与时空基准统一难题,实现拒止环境下的分布式自主定位与地图构建;在可信导航层面,聚焦GNSS拒止、电磁干扰及极端天气等挑战,提出基于多源信息韧性融合的抗差导航算法,引入可解释人工智能与可信度量机制,实现导航状态的连续自校准与异常自主恢复;在智能控制层面,结合深度强化学习与模型预测控制、自适应控制,研究自适应决策与在线策略进化方法,提升无人系统在动态不确定环境下的机动避障与任务自适应能力。
团队主要成果:
1. “北斗+5G+低轨卫星”通导一体化融合服务获批国家自然科学基金联合重点项目(2025-2028)——依托国家三大基础设施:北斗卫星导航系统(BDS)、5G、低轨卫星(LEO),研究融合导航和融合通信算法,实现无缝高精度导航和全域一致通信,构建通导一体化融合评价体系。
应用前景:低空,海洋,沙漠,室内外等
验证场景:远洋 近海 城市
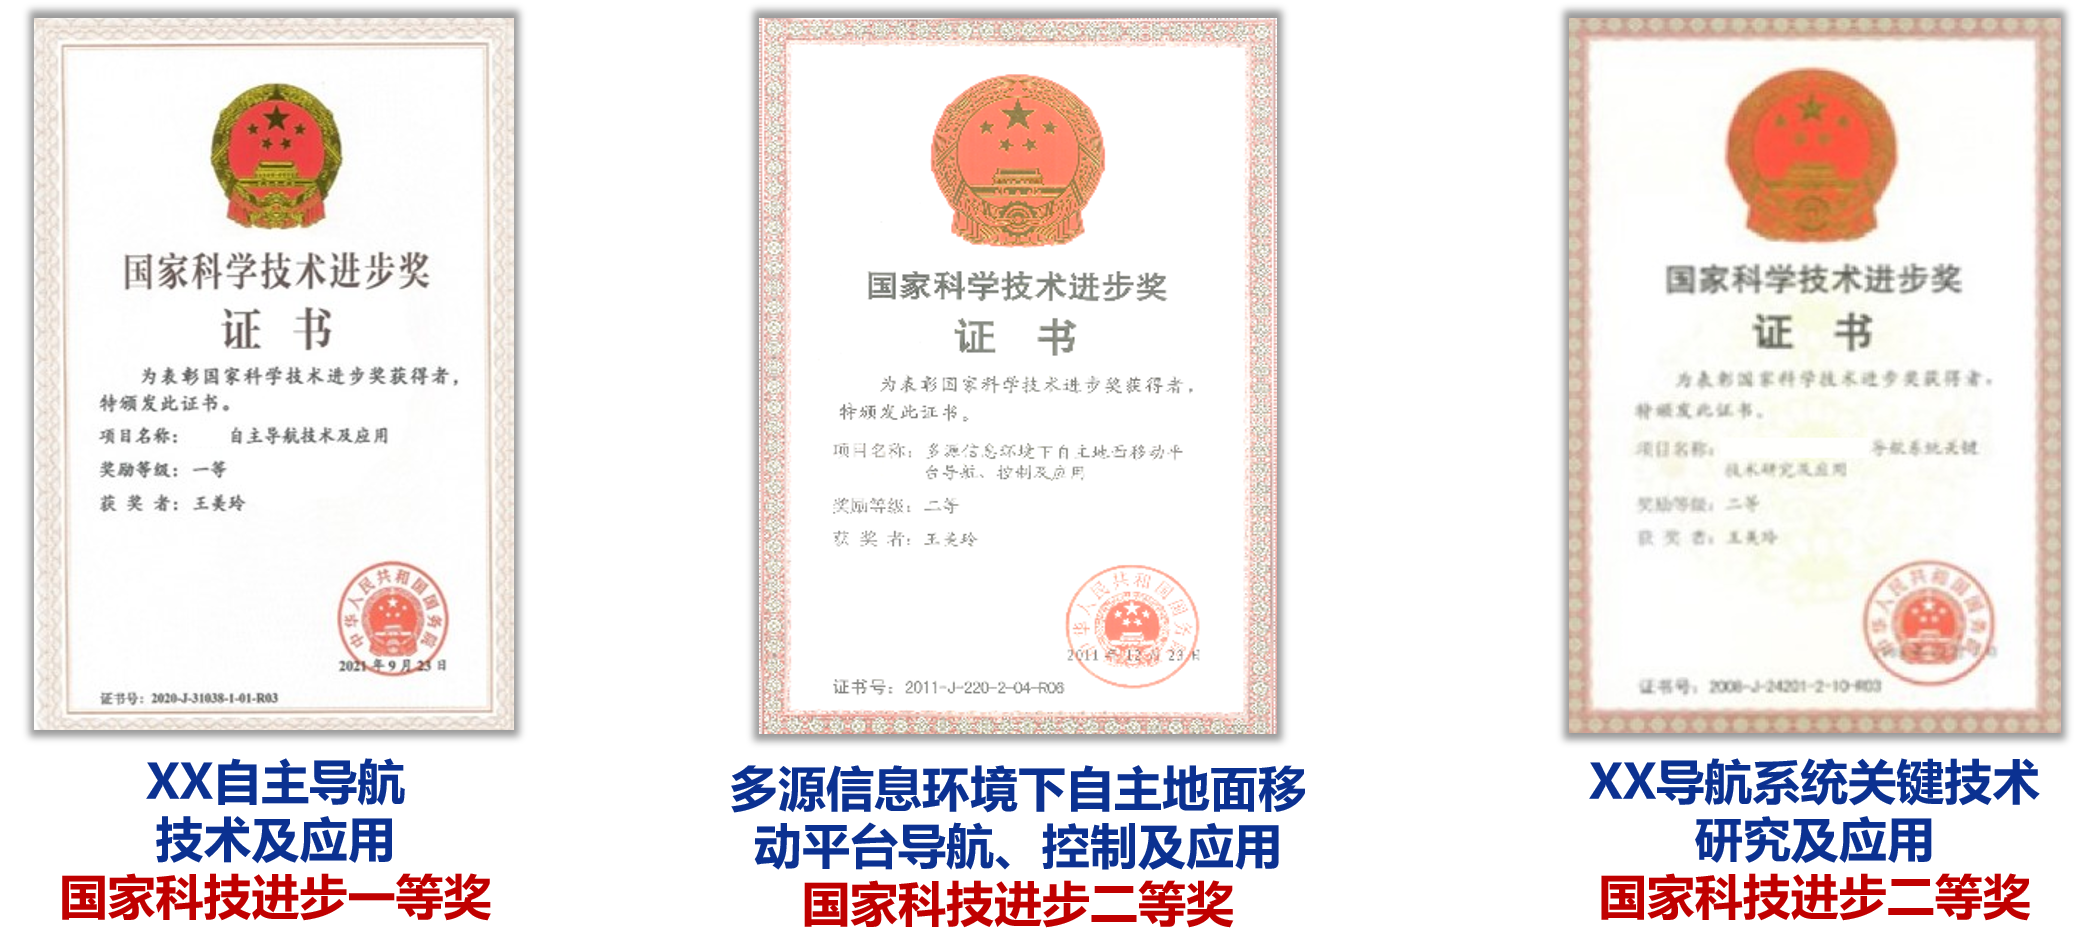
2. 获国家科技进步一等奖(2021年),获国家级科技奖5项、 省部级20余项,研制的系列产品已应用到国家重点领域,出口10余个国家和地区,参加国庆70周年等国家重大庆典活动。
团队主要成员:
王美玲教授,团队负责人,北京理工大学教务部部长兼招生办公室主任,长江学者特聘教授,国家级教学名师,主要研究智能导航(无人系统、机器人)、多源/全源导航定位、新型导航传感技术,主持国家重点研发计划项目、国家重大科研仪器研制项目等20余项,获国家科学技术进步一等奖1项、二等奖2项。
戴亚平教授,主要研究服务型机器人情感氛围识别、无人驾驶平台与决策支持系统、图像识别与跟踪中的深度学习方法,主持和参与科技部国家重点研发项目等课题。
杨毅教授,北京理工大学科研院副院长兼基础科学研究院院长,长江学者特聘教授,主要研究自主智能系统认知导航、 行驶空间与具身智能、跨域多视角交叉协同感知与动态重构、新构型机器人设计与应用,主持国家自然科学基金重点项目等20余项,获国家科学技术进步一等奖1项、二等奖1项。
肖烜教授,北京理工大学徐特立学院/未来精工技术学院/特立书院执行院长,主要研究多源/全源导航、智能感知与运动控制、群体智能,主持和参与国家自然科学基金重点项目、面上项目等20余项,获国家科学技术进步二等奖2项。
王博教授,北京理工大学学生实践中心主任,主要研究卫星导航、组合导航、水下导航,主持和参与科技部国家重点研发项目国家自然基金面上项目等10余项,获中国卫星导航协会科技进步一等奖2项。
岳裕丰教授,北京理工大学自动化学院党委副书记、副院长,国家高层次青年人才,主要研究具身智能与机器人学习、空间感知与认知导航、跨域无人系统开发与应用,主持科技部国家重点研发课题、国家自然基金面上项目等10余项,获省部级科技进步一等奖2项。
宋文杰教授,国家高层次青年人才(中组部),主要研究无人集群任务分配与协同规划、未知空间认知导航与探索搜寻、多机器人系统设计与协同控制,主持国家自然基金面上项目等10余项,获国家科学技术进步一等奖1项、中国发明创业成果一等奖1项。
刘彤教授,主要研究卫星/惯性组合导航系统、陆上无人系统自主导航、移动机器人设计与控制,主持和参与国家自然科学基金重大科研仪器研制项目、面上项目等10余项,获国家科学技术进步一等奖1项、二等奖2项。
高寒副教授,主要研究集群智能协同控制、航天器控制、故障诊断与容错控制,主持和参与科技部国家重点研发项目国家自然基金面上项目等10余项,获中国人工智能学会自然科学奖一等奖1项。
费庆高级工程师,主要研究工程系统的综合控制与优化、无人运动平台智能控制,主持和参与科技部冬奥专项等10余项,获广西省科技进步三等奖1项。
耿庆波副研究员,主要研究复杂工业系统建模、仿真与优化控制,无人运动平台嵌入式智能控制,主持和参与科技部冬奥专项和国土资源部重大仪器专项等10余项。
邹伟东助理教授,主要研究机器学习基础理论与方法、机器感知与模式识别,主持和参与国家自然基金青年项目、科技部国家重点研发项目等10余项,获中国自动化学会科技进步奖一等奖1项。